三角函数

Summary

从任意角与弧度制、单位圆讲起,先用直角三角形定义锐角三角函数,再用单位圆把它推广到任意角,得出单位圆上辐角 θ 的点横纵坐标恰为余弦与正弦。性质部分列六个三角函数的定义域、值域、奇偶性、周期与常用值速查表。恒等式部分讲平方、商数、倒数、积的关系。公式部分以余弦差角公式为唯一几何推导起点,依次导出两角和差、诱导、二倍角、三倍角、半角、积化和差、和差化积、辅助角与万能公式。末尾扩展反三角、双曲函数、简谐运动与傅里叶变换。

参考资料​

基础知识​

任意角​

一条射线绕端点 逆时针 旋转形成的角称为 正角,顺时针 旋转形成的角称为 负角。

由于旋转方向和圈数都不受限制,任意角的大小可以是 任意实数。

弧度制​

小学和初中常用的角度单位是 角度制,将一个周角平均分为 360360 份,其中每一份定义为 1∘1^\circ。

但在更高层次的数学中,我们发现同一角的 弧长 与 半径 的比值是一个常数,据此引入了另一种角度单位——弧度制。
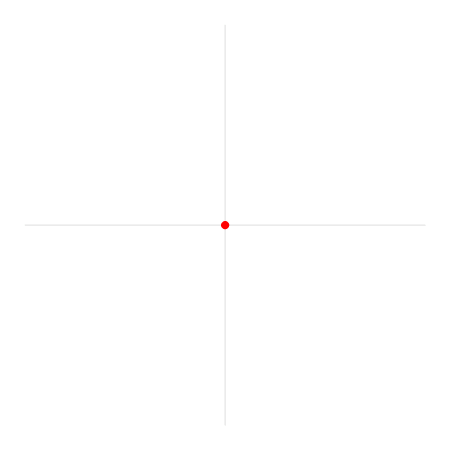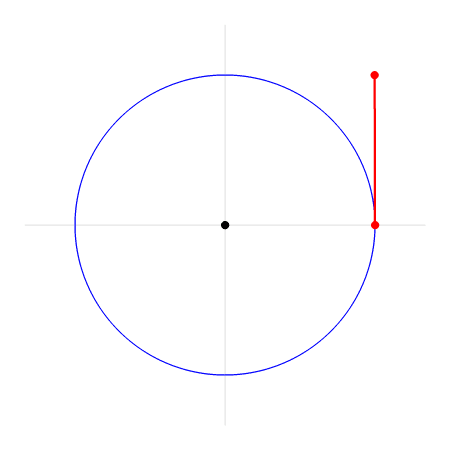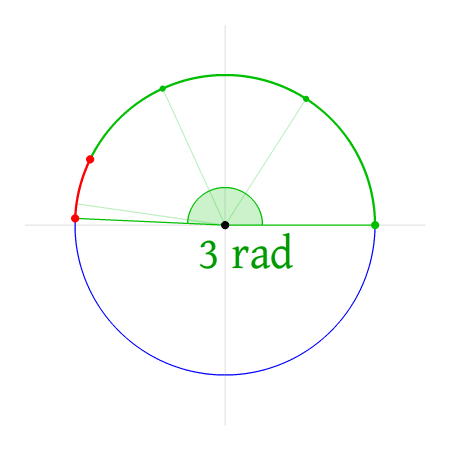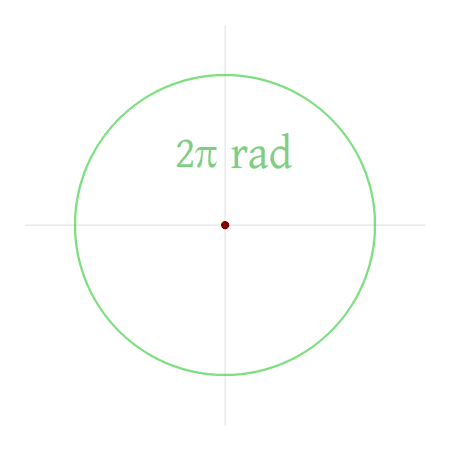
一个 360∘360^\circ 的周角对应整个圆周,其弧长为 2πr2\pi r,半径为 rr,所以比值为 2πrr=2π\frac{2\pi r}{r}=2\pi,因此 360∘=2π360^\circ=2\pi 弧度。

弧度与角度成正比,因此可以通过换算得到:

角度弧度角度弧度
0∘0^\circ0090∘90^\circπ2\frac{\pi}{2}
15∘15^\circπ12\frac{\pi}{12}120∘120^\circ2π3\frac{2\pi}{3}
30∘30^\circπ6\frac{\pi}{6}180∘180^\circπ\pi
45∘45^\circπ4\frac{\pi}{4}270∘270^\circ3π2\frac{3\pi}{2}
60∘60^\circπ3\frac{\pi}{3}360∘360^\circ2π2\pi

单位圆​

单位圆 指平面直角坐标系上,圆心为 原点 O(0,0)O(0,0) 且半径为 单位长度 11 的圆,方程为:

x2+y2=1x^2+y^2=1

定义​

锐角三角函数(直角三角形)​

在初中阶段,我们学过 锐角 三角函数的定义:在 直角三角形 中,以一个 锐角 θ\theta 为基准,定义 对边 aa、邻边 bb 和 斜边 cc 中两边之比的函数。

如果,令:

θ=∠BAC,a=∣BC∣,b=∣AC∣,c=∣AB∣\theta=\angle BAC,a=|BC|,b=|AC|,c=|AB|

每个三角函数的定义为:

sin⁡θ=ac,cos⁡θ=bc,tan⁡θ=ab,cot⁡θ=ba,sec⁡θ=cb,csc⁡θ=ca\sin\theta=\frac{a}{c},\cos\theta=\frac{b}{c},\tan\theta=\frac{a}{b},\cot\theta=\frac{b}{a},\sec\theta=\frac{c}{b},\csc\theta=\frac{c}{a}

任意角三角函数(单位圆)​

锐角三角函数定义是基于 直角三角形 的,但直角三角形的锐角只能在 (0,π2)\left(0,\frac{\pi}{2}\right) 范围内。

超出这个范围的三角函数就没有意义了,所以高中时会用 单位圆 定义 任意角 三角函数。

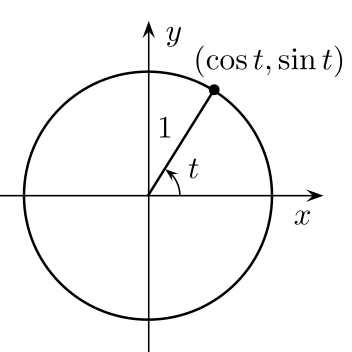
如图,将斜边为 11 的直角三角形 △ABC\triangle ABC 放入单位圆内。

代入 sin⁡\sin 和 cos⁡\cos 的锐角三角函数的定义:

cos⁡θ=bc=b,sin⁡θ=ac=a\cos\theta=\frac{b}{c}=b,\sin\theta=\frac{a}{c}=a

而 bb 和 aa 是该直角三角形的两条直角边,也就是点 BB 的 横坐标 和 纵坐标。

因此,单位圆上辐角为 θ\theta 的点 BB 的坐标为:

B(cos⁡θ,sin⁡θ)B(\cos\theta,\sin\theta)
tip

这个点的坐标是 (cos⁡θ,sin⁡θ)(\cos\theta,\sin\theta),注意 cos⁡\cos 和 sin⁡\sin 的位置顺序。

这就是 sin⁡\sin 和 cos⁡\cos 的定义,其他三角函数都可以通过它们计算得出。

性质​

基本性质​

函数sin⁡x\sin xcos⁡x\cos xtan⁡x\tan xcot⁡x\cot xsec⁡x\sec xcsc⁡x\csc x
名称正弦余弦正切余切正割余割
定义ac\frac{a}{c}bc\frac{b}{c}ab\frac{a}{b}ba\frac{b}{a}cb\frac{c}{b}ca\frac{c}{a}
定义域x∈Rx\in\mathbb{R}x∈Rx\in\mathbb{R}x≠π2+kπx\ne\frac{\pi}{2}+k\pix≠kπx\ne k\pix≠π2+kπx\ne\frac{\pi}{2}+k\pix≠kπx\ne k\pi
值域y∈[−1,1]y\in[-1,1]y∈[−1,1]y\in[-1,1]y∈Ry\in\mathbb{R}y∈Ry\in\mathbb{R}y≤−1∨y≥1y\le-1\lor y\ge1y≤−1∨y≥1y\le-1\lor y\ge1
奇偶性奇函数偶函数奇函数奇函数偶函数奇函数
周期2π2\pi2π2\piπ\piπ\pi2π2\pi2π2\pi

函数图像​

三角函数的图像。

红色为 sin⁡\sin,蓝色为 cos⁡\cos,绿色为 tan⁡\tan,橙色为 cot⁡\cot,紫色为 sec⁡\sec,黑色为 csc⁡\csc。

正弦函数的图像叫做 正弦曲线:

y=sin⁡xy=\sin x

余弦函数同理。更一般的形式如下:

y=Acos⁡(ωx+φ)y=A\cos(\omega x+\varphi)

常用值速查表​

角度弧度sin⁡θ\sin\thetacos⁡θ\cos\thetatan⁡θ\tan\thetacot⁡θ\cot\thetasec⁡θ\sec\thetacsc⁡θ\csc\theta
0∘0^\circ00001100∞\infty11∞\infty
15∘15^\circπ12\frac{\pi}{12}6−24\frac{\sqrt{6}-\sqrt{2}}{4}6+24\frac{\sqrt{6}+\sqrt{2}}{4}2−32-\sqrt{3}2+32+\sqrt{3}46+2\frac{4}{\sqrt{6}+\sqrt{2}}46−2\frac{4}{\sqrt{6}-\sqrt{2}}
30∘30^\circπ6\frac{\pi}{6}12\frac{1}{2}32\frac{\sqrt{3}}{2}33\frac{\sqrt{3}}{3}3\sqrt{3}23\frac{2}{\sqrt{3}}22
45∘45^\circπ4\frac{\pi}{4}22\frac{\sqrt{2}}{2}22\frac{\sqrt{2}}{2}11112\sqrt{2}2\sqrt{2}
60∘60^\circπ3\frac{\pi}{3}32\frac{\sqrt{3}}{2}12\frac{1}{2}3\sqrt{3}33\frac{\sqrt{3}}{3}2223\frac{2}{\sqrt{3}}
90∘90^\circπ2\frac{\pi}{2}1100∞\infty00∞\infty11
120∘120^\circ2π3\frac{2\pi}{3}32\frac{\sqrt{3}}{2}−12-\frac{1}{2}−3-\sqrt{3}−33-\frac{\sqrt{3}}{3}−2-223\frac{2}{\sqrt{3}}
180∘180^\circπ\pi00−1-100∞\infty−1-1∞\infty
270∘270^\circ3π2\frac{3\pi}{2}−1-100∞\infty00∞\infty−1-1
360∘360^\circ2π2\pi001100∞\infty11∞\infty

恒等式​

平方恒等式​

sin⁡2α+cos⁡2α=1\sin^2\alpha+\cos^2\alpha=1 1+tan⁡2α=sec⁡2α1+\tan^2\alpha=\sec^2\alpha cot⁡2α+1=csc⁡2α\cot^2\alpha+1=\csc^2\alpha

商数恒等式​

tan⁡α=sin⁡αcos⁡α\tan\alpha=\frac{\sin\alpha}{\cos\alpha} cot⁡α=cos⁡αsin⁡α\cot\alpha=\frac{\cos\alpha}{\sin\alpha}

倒数恒等式​

sin⁡α=1csc⁡α\sin\alpha=\frac{1}{\csc\alpha} cos⁡α=1sec⁡α\cos\alpha=\frac{1}{\sec\alpha} tan⁡α=1cot⁡α\tan\alpha=\frac{1}{\cot\alpha}

积的恒等式​

sin⁡α=tan⁡αcos⁡α\sin\alpha=\tan\alpha\cos\alpha cos⁡α=cot⁡αsin⁡α\cos\alpha=\cot\alpha\sin\alpha tan⁡α=sin⁡αsec⁡α\tan\alpha=\sin\alpha\sec\alpha cot⁡α=cos⁡αcsc⁡α\cot\alpha=\cos\alpha\csc\alpha sec⁡α=tan⁡αcsc⁡α\sec\alpha=\tan\alpha\csc\alpha csc⁡α=sec⁡αcot⁡α\csc\alpha=\sec\alpha\cot\alpha

推导过程​

在 △ABC\triangle ABC 中,根据勾股定理:

sin⁡2θ+cos⁡2θ=1\sin^2\theta+\cos^2\theta=1

等式两边同时除以 sin⁡2θ\sin^2\theta 或 cos⁡2θ\cos^2\theta 可得:

1+tan⁡2α=sec⁡2α1+\tan^2\alpha=\sec^2\alpha cot⁡2α+1=csc⁡2α\cot^2\alpha+1=\csc^2\alpha

对于其他三组恒等式,将三角函数的定义代入即可证明。

Example
sin⁡θcos⁡θ=a/cb/c=ab=tan⁡θ\frac{\sin\theta}{\cos\theta}=\frac{a/c}{b/c}=\frac{a}{b}=\tan\theta

公式​

两角和差公式​

无字证明​

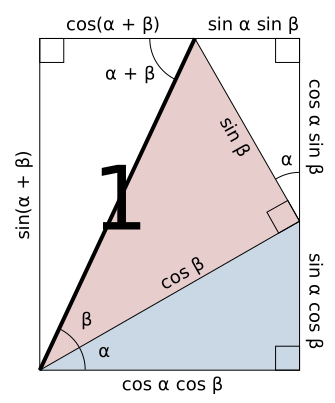
一个优雅的无字证明:

:

sin⁡(α+β)=sin⁡αcos⁡β+cos⁡αsin⁡β\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta cos⁡(α+β)=cos⁡αcos⁡β−sin⁡αsin⁡β\cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta

:

tan⁡(α+β)=tan⁡α+tan⁡β1−tan⁡αtan⁡β\tan(\alpha+\beta)=\frac{\tan\alpha+\tan\beta}{1-\tan\alpha\tan\beta}

推导过程​

tip

余弦差角公式 是本文 唯一 需要通过几何推导来证明的公式。

其他公式都可以通过代入已有公式推导得出。

余弦差角公式推导:

如图,设 ∠AOB′=α,∠BOB′=β\angle AOB'=\alpha,\angle BOB'=\beta,则 A,BA,B 两点的坐标分别为 A(cos⁡α,sin⁡α),B(cos⁡β,sin⁡β)A(\cos\alpha,\sin\alpha),B(\cos\beta,\sin\beta)。

将 OAOA 和 OBOB 同时绕原点顺时针旋转 β\beta,得到 OA′OA' 和 OB′OB'。此时 OB′OB' 和 xx 轴重合,而 ∠A′OB′=α−β\angle A'OB'=\alpha-\beta。

所以 A′,B′A',B' 两点的坐标分别为 A′(cos⁡(α−β),sin⁡(α−β)),B′(1,0)A'(\cos(\alpha-\beta),\sin(\alpha-\beta)),B'(1,0)。

根据距离公式:

∣AB∣2=(cos⁡α−cos⁡β)2+(sin⁡α−sin⁡β)2=cos⁡2α−2cos⁡αcos⁡β+cos⁡2β+sin⁡2α−2sin⁡αsin⁡β+sin⁡2β=2−2(cos⁡αcos⁡β+sin⁡αsin⁡β)\begin{aligned} |AB|^2 & =(\cos\alpha-\cos\beta)^2+(\sin\alpha-\sin\beta)^2 \\ & =\cos^2\alpha-2\cos\alpha\cos\beta+\cos^2\beta+\sin^2\alpha-2\sin\alpha\sin\beta+\sin^2\beta \\ & =2-2(\cos\alpha\cos\beta+\sin\alpha\sin\beta) \end{aligned} ∣A′B′∣2=(cos⁡(α−β)−1)2+(sin⁡(α−β)−0)2=cos⁡2(α−β)−2cos⁡(α−β)+1+sin⁡2(α−β)=2−2cos⁡(α−β)\begin{aligned} |A'B'|^2 & =(\cos(\alpha-\beta)-1)^2+(\sin(\alpha-\beta)-0)^2 \\ & =\cos^2(\alpha-\beta)-2\cos(\alpha-\beta)+1+\sin^2(\alpha-\beta) \\ & =2-2\cos(\alpha-\beta) \end{aligned}

显然 △ABO≅△A′B′O\triangle ABO\cong\triangle A'B'O,因此:

∣AB∣2=∣A′B′∣2|AB|^2=|A'B'|^2 cos⁡(α−β)=cos⁡αcos⁡β+sin⁡αsin⁡β\cos(\alpha-\beta)=\cos\alpha\cos\beta+\sin\alpha\sin\beta

余弦和角公式推导:

cos⁡(α+β)=cos⁡(α−(−β))=cos⁡αcos⁡(−β)+sin⁡αsin⁡(−β)=cos⁡αcos⁡β−sin⁡αsin⁡β\begin{aligned} \cos(\alpha+\beta) & =\cos(\alpha-(-\beta)) \\ & =\cos\alpha\cos(-\beta)+\sin\alpha\sin(-\beta) \\ & =\cos\alpha\cos\beta-\sin\alpha\sin\beta \end{aligned}

正弦差角公式推导:

cos⁡(π2−θ)=cos⁡π2cos⁡θ+sin⁡π2sin⁡θ=sin⁡θ\cos\left(\frac{\pi}{2}-\theta\right)=\cos\frac{\pi}{2}\cos\theta+\sin\frac{\pi}{2}\sin\theta=\sin\theta sin⁡(π2−θ)=cos⁡(π2−(π2−θ))=cos⁡θ\sin\left(\frac{\pi}{2}-\theta\right)=\cos\left(\frac{\pi}{2}-\left(\frac{\pi}{2}-\theta\right)\right)=\cos\theta sin⁡(α−β)=cos⁡(π2−(α−β))=cos⁡((π2−α)+β)=cos⁡(π2−α)cos⁡β−sin⁡(π2−α)sin⁡β=sin⁡αcos⁡β−cos⁡αsin⁡β\begin{aligned} \sin(\alpha-\beta) & =\cos\left(\frac{\pi}{2}-(\alpha-\beta)\right) \\ & =\cos\left(\left(\frac{\pi}{2}-\alpha\right)+\beta\right) \\ & =\cos\left(\frac{\pi}{2}-\alpha\right)\cos\beta-\sin\left(\frac{\pi}{2}-\alpha\right)\sin\beta \\ & =\sin\alpha\cos\beta-\cos\alpha\sin\beta \end{aligned}

正弦和角公式推导:

sin⁡(α+β)=sin⁡(α−(−β))=sin⁡αcos⁡(−β)+cos⁡αsin⁡(−β)=sin⁡αcos⁡β+cos⁡αsin⁡β\begin{aligned} \sin(\alpha+\beta) & =\sin(\alpha-(-\beta)) \\ & =\sin\alpha\cos(-\beta)+\cos\alpha\sin(-\beta) \\ & =\sin\alpha\cos\beta+\cos\alpha\sin\beta \end{aligned}

正切差角公式推导:

tan⁡(α−β)=sin⁡(α−β)cos⁡(α−β)=sin⁡αcos⁡β−cos⁡αsin⁡βcos⁡αcos⁡β+sin⁡αsin⁡β=tan⁡α−tan⁡β1+tan⁡αtan⁡β\begin{aligned} \tan(\alpha-\beta) & =\frac{\sin(\alpha-\beta)}{\cos(\alpha-\beta)} \\ & =\frac{\sin\alpha\cos\beta-\cos\alpha\sin\beta}{\cos\alpha\cos\beta+\sin\alpha\sin\beta} \\ & =\frac{\tan\alpha-\tan\beta}{1+\tan\alpha\tan\beta} \end{aligned}

正切和角公式推导:

tan⁡(α+β)=tan⁡(α−(−β))=tan⁡α−tan⁡(−β)1+tan⁡αtan⁡(−β)=tan⁡α+tan⁡β1−tan⁡αtan⁡β\begin{aligned} \tan(\alpha+\beta) & =\tan(\alpha-(-\beta)) \\ & =\frac{\tan\alpha-\tan(-\beta)}{1+\tan\alpha\tan(-\beta)} \\ & =\frac{\tan\alpha+\tan\beta}{1-\tan\alpha\tan\beta} \end{aligned}

公式总结​

sin⁡(α+β)=sin⁡αcos⁡β+cos⁡αsin⁡β\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta sin⁡(α−β)=sin⁡αcos⁡β−cos⁡αsin⁡β\sin(\alpha-\beta)=\sin\alpha\cos\beta-\cos\alpha\sin\beta cos⁡(α+β)=cos⁡αcos⁡β−sin⁡αsin⁡β\cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta cos⁡(α−β)=cos⁡αcos⁡β+sin⁡αsin⁡β\cos(\alpha-\beta)=\cos\alpha\cos\beta+\sin\alpha\sin\beta tan⁡(α+β)=tan⁡α+tan⁡β1−tan⁡αtan⁡β\tan(\alpha+\beta)=\frac{\tan\alpha+\tan\beta}{1-\tan\alpha\tan\beta} tan⁡(α−β)=tan⁡α−tan⁡β1+tan⁡αtan⁡β\tan(\alpha-\beta)=\frac{\tan\alpha-\tan\beta}{1+\tan\alpha\tan\beta}

诱导公式​

推导过程​

诱导公式可以用和差角公式直接计算。

Example
sin⁡(π2+α)=sin⁡π2cos⁡α+cos⁡π2sin⁡α=cos⁡α\sin\left(\frac{\pi}{2}+\alpha\right)=\sin\frac{\pi}{2}\cos\alpha+\cos\frac{\pi}{2}\sin\alpha=\cos\alpha

记忆方法​

「奇变偶不变,符号看象限。」

  1. 奇变偶不变:奇偶是指 π2\frac{\pi}{2} 的系数,例如 π2\frac{\pi}{2} 和 3π2\frac{3\pi}{2} 是奇数,而 π\pi 和 2π2\pi 是偶数。如果是偶数,公式前后函数名保持不变;如果是奇数,变为对应的函数名:
sin⁡↔cos⁡,tan⁡↔cot⁡,sec⁡↔csc⁡\sin\leftrightarrow\cos,\tan\leftrightarrow\cot,\sec\leftrightarrow\csc
  1. 符号看象限:将 α\alpha 视为第一象限的角(例如 α=π4\alpha=\frac{\pi}{4}),计算前面函数的自变量在后面函数中的值的正负号:
象限范围sin⁡α\sin\alphacos⁡α\cos\alphatan⁡α\tan\alphacot⁡α\cot\alphasec⁡α\sec\alphacsc⁡α\csc\alpha
第一象限(2kπ,2kπ+π2)\left(2k\pi,2k\pi+\frac{\pi}{2}\right)++++++++++++
第二象限(2kπ+π2,2kπ+π)\left(2k\pi+\frac{\pi}{2},2k\pi+\pi\right)++−-−-−-−-++
第三象限(2kπ+π,2kπ+3π2)\left(2k\pi+\pi,2k\pi+\frac{3\pi}{2}\right)−-−-++++−-−-
第四象限(2kπ+3π2,2kπ+2π)\left(2k\pi+\frac{3\pi}{2},2k\pi+2\pi\right)−-++−-−-++−-

原理:单位圆具有对称性和周期性;所有三角函数在第一象限内均为正数。

Example

化简 sin⁡(3π2−α)\sin\left(\frac{3\pi}{2}-\alpha\right)。

  1. 3π2=3⋅π2\frac{3\pi}{2}=3\cdot\frac{\pi}{2},系数 33 是奇数,所以要将 sin⁡\sin 变为 cos⁡\cos。
  2. 把 α\alpha 看作第一象限角,则 3π2−α\frac{3\pi}{2}-\alpha 为第三象限角,cos⁡\cos 在第三象限为负数,所以为负号。

综上所述,sin⁡(3π2−α)=−cos⁡α\sin\left(\frac{3\pi}{2}-\alpha\right)=-\cos\alpha。

tip

「诱导」指由现有结构自然生成的相关结构。

公式总结​

第一组(π2\frac{\pi}{2}):

sin⁡(π2+α)=cos⁡α\sin\left(\frac{\pi}{2}+\alpha\right)=\cos\alpha sin⁡(π2−α)=cos⁡α\sin\left(\frac{\pi}{2}-\alpha\right)=\cos\alpha cos⁡(π2+α)=−sin⁡α\cos\left(\frac{\pi}{2}+\alpha\right)=-\sin\alpha cos⁡(π2−α)=sin⁡α\cos\left(\frac{\pi}{2}-\alpha\right)=\sin\alpha

第二组(π\pi):

sin⁡(π+α)=−sin⁡α\sin(\pi+\alpha)=-\sin\alpha sin⁡(π−α)=sin⁡α\sin(\pi-\alpha)=\sin\alpha cos⁡(π+α)=−cos⁡α\cos(\pi+\alpha)=-\cos\alpha cos⁡(π−α)=−cos⁡α\cos(\pi-\alpha)=-\cos\alpha

第三组(3π2\frac{3\pi}{2}):

sin⁡(3π2+α)=−cos⁡α\sin\left(\frac{3\pi}{2}+\alpha\right)=-\cos\alpha sin⁡(3π2−α)=−cos⁡α\sin\left(\frac{3\pi}{2}-\alpha\right)=-\cos\alpha cos⁡(3π2+α)=sin⁡α\cos\left(\frac{3\pi}{2}+\alpha\right)=\sin\alpha cos⁡(3π2−α)=−sin⁡α\cos\left(\frac{3\pi}{2}-\alpha\right)=-\sin\alpha

第四组(2π2\pi):

sin⁡(2π+α)=sin⁡α\sin(2\pi+\alpha)=\sin\alpha sin⁡(2π−α)=−sin⁡α\sin(2\pi-\alpha)=-\sin\alpha cos⁡(2π+α)=cos⁡α\cos(2\pi+\alpha)=\cos\alpha cos⁡(2π−α)=cos⁡α\cos(2\pi-\alpha)=\cos\alpha

二倍角公式​

推导过程​

余弦二倍角公式推导:

cos⁡2α=cos⁡(α+α)=cos⁡αcos⁡α−sin⁡αsin⁡α=cos⁡2α−sin⁡2α=1−2sin⁡2α=2cos⁡2α−1\begin{aligned} \cos 2\alpha & =\cos(\alpha+\alpha) \\ & =\cos\alpha\cos\alpha-\sin\alpha\sin\alpha \\ & =\cos^2\alpha-\sin^2\alpha=1-2\sin^2\alpha=2\cos^2\alpha-1 \end{aligned}
tip

最后一行的三个公式等价。

正弦二倍角公式推导:

sin⁡2α=sin⁡(α+α)=sin⁡αcos⁡α+cos⁡αsin⁡α=2sin⁡αcos⁡α\begin{aligned} \sin 2\alpha & =\sin(\alpha+\alpha) \\ & =\sin\alpha\cos\alpha+\cos\alpha\sin\alpha \\ & =2\sin\alpha\cos\alpha \end{aligned}

正切二倍角公式推导:

tan⁡2α=sin⁡2αcos⁡2α=2sin⁡αcos⁡αcos⁡2α−sin⁡2α=2sin⁡αcos⁡αcos⁡2α−sin⁡2α=2sin⁡αcos⁡α/cos⁡2αcos⁡2α/cos⁡2α−sin⁡2α/cos⁡2α=2tan⁡α1−tan⁡2α\begin{aligned} \tan 2\alpha & =\frac{\sin 2\alpha}{\cos 2\alpha} \\ & =\frac{2\sin\alpha\cos\alpha}{\cos^2\alpha-\sin^2\alpha} \\ & =\frac{2\sin\alpha\cos\alpha}{\cos^2\alpha-\sin^2\alpha} \\ & =\frac{2\sin\alpha\cos\alpha/\cos^2\alpha}{\cos^2\alpha/\cos^2\alpha-\sin^2\alpha/\cos^2\alpha} \\ & =\frac{2\tan\alpha}{1-\tan^2\alpha} \end{aligned}

公式总结​

sin⁡2α=2sin⁡αcos⁡α\sin 2\alpha=2\sin\alpha\cos\alpha cos⁡2α=cos⁡2α−sin⁡2α=1−2sin⁡2α=2cos⁡2α−1\cos 2\alpha=\cos^2\alpha-\sin^2\alpha=1-2\sin^2\alpha=2\cos^2\alpha-1 tan⁡2α=2tan⁡α1−tan⁡2α\tan 2\alpha=\frac{2\tan\alpha}{1-\tan^2\alpha}

三倍角公式​

推导过程​

正弦三倍角公式推导:

sin⁡3α=sin⁡(2α+α)=sin⁡2αcos⁡α+cos⁡2αsin⁡α=2sin⁡α(1−sin⁡2α)+(1−2sin⁡2α)sin⁡α=3sin⁡α−4sin⁡3α\begin{aligned} \sin 3\alpha & =\sin(2\alpha+\alpha) \\ & =\sin 2\alpha\cos\alpha+\cos 2\alpha\sin\alpha \\ & =2\sin\alpha(1-\sin^2\alpha)+(1-2\sin^2\alpha)\sin\alpha \\ & =3\sin\alpha-4\sin^3\alpha \end{aligned}

余弦三倍角公式推导:

cos⁡3α=cos⁡(2α+α)=cos⁡2αcos⁡α−sin⁡2αsin⁡α=(2cos⁡2α−1)cos⁡α−2(1−cos⁡2α)cos⁡α=4cos⁡3α−3cos⁡α\begin{aligned} \cos 3\alpha & =\cos(2\alpha+\alpha) \\ & =\cos 2\alpha\cos\alpha-\sin 2\alpha\sin\alpha \\ & =(2\cos^2\alpha-1)\cos\alpha-2(1-\cos^2\alpha)\cos\alpha \\ & =4\cos^3\alpha-3\cos\alpha \end{aligned}

正切三倍角公式推导:

tan⁡3α=sin⁡3αcos⁡3α=3sin⁡α−4sin⁡3α4cos⁡3α−3cos⁡α=4sin⁡αsin⁡(π3+α)sin⁡(π3−α)4cos⁡αcos⁡(π3−α)cos⁡(π3+α)=tan⁡αtan⁡(π3−α)tan⁡(π3+α)\begin{aligned} \tan 3\alpha & =\frac{\sin 3\alpha}{\cos 3\alpha} \\ & =\frac{3\sin\alpha-4\sin^3\alpha}{4\cos^3\alpha-3\cos\alpha} \\ & =\frac{4\sin\alpha\sin\left(\frac{\pi}{3}+\alpha\right)\sin\left(\frac{\pi}{3}-\alpha\right)}{4\cos\alpha\cos\left(\frac{\pi}{3}-\alpha\right)\cos\left(\frac{\pi}{3}+\alpha\right)} \\ & =\tan\alpha\tan\left(\frac{\pi}{3}-\alpha\right)\tan\left(\frac{\pi}{3}+\alpha\right) \end{aligned}

公式总结​

sin⁡3α=3sin⁡α−4sin⁡3α\sin 3\alpha=3\sin\alpha-4\sin^3\alpha cos⁡3α=−3cos⁡α+4cos⁡3α\cos 3\alpha=-3\cos\alpha+4\cos^3\alpha tan⁡3α=tan⁡αtan⁡(π3−α)tan⁡(π3+α)\tan 3\alpha=\tan\alpha\tan\left(\frac{\pi}{3}-\alpha\right)\tan\left(\frac{\pi}{3}+\alpha\right)

半角公式​

推导过程​

余弦半角公式推导:

cos⁡2θ=2cos⁡2θ−1\cos 2\theta=2\cos^2\theta-1

令 α=2θ\alpha=2\theta。

cos⁡α=2cos⁡2α2−1  ⟹  cos⁡2α2=1+cos⁡α2  ⟹  cos⁡α2=±1+cos⁡α2\begin{array}{l} \cos\alpha=2\cos^2\frac{\alpha}{2}-1 \\ \implies\cos^2\frac{\alpha}{2}=\frac{1+\cos\alpha}{2} \\ \implies\cos\frac{\alpha}{2}=\pm\sqrt{\frac{1+\cos\alpha}{2}} \end{array}

正弦半角公式推导:

cos⁡2θ=1−2sin⁡2θ\cos 2\theta=1-2\sin^2\theta

令 α=2θ\alpha=2\theta。

cos⁡α=1−2sin⁡2α2  ⟹  sin⁡2α2=1−cos⁡α2  ⟹  sin⁡α2=±1−cos⁡α2\begin{array}{l} \cos\alpha=1-2\sin^2\frac{\alpha}{2} \\ \implies\sin^2\frac{\alpha}{2}=\frac{1-\cos\alpha}{2} \\ \implies\sin\frac{\alpha}{2}=\pm\sqrt{\frac{1-\cos\alpha}{2}} \end{array}

正切半角公式推导:

tan⁡α2=sin⁡α2cos⁡α2=±1−cos⁡α2±1+cos⁡α2=±1−cos⁡α1+cos⁡α\begin{aligned} \tan\frac{\alpha}{2} & =\frac{\sin\frac{\alpha}{2}}{\cos\frac{\alpha}{2}} \\ & =\frac{\pm\sqrt{\frac{1-\cos\alpha}{2}}}{\pm\sqrt{\frac{1+\cos\alpha}{2}}} \\ & =\pm\sqrt{\frac{1-\cos\alpha}{1+\cos\alpha}} \end{aligned} tan⁡α2=sin⁡α2cos⁡α2=sin⁡α2⋅2cos⁡α2cos⁡α2⋅2cos⁡α2=2sin⁡α2cos⁡α22cos⁡2α2=sin⁡α1+cos⁡α\begin{aligned} \tan\frac{\alpha}{2} & =\frac{\sin\frac{\alpha}{2}}{\cos\frac{\alpha}{2}} \\ & =\frac{\sin\frac{\alpha}{2}\cdot2\cos\frac{\alpha}{2}}{\cos\frac{\alpha}{2}\cdot2\cos\frac{\alpha}{2}} \\ & =\frac{2\sin\frac{\alpha}{2}\cos\frac{\alpha}{2}}{2\cos^2\frac{\alpha}{2}} \\ & =\frac{\sin\alpha}{1+\cos\alpha} \end{aligned} tan⁡α2=sin⁡α2cos⁡α2=sin⁡α2⋅2sin⁡α2cos⁡α2⋅2sin⁡α2=2sin⁡2α22sin⁡α2cos⁡α2=1−cos⁡αsin⁡α\begin{aligned} \tan\frac{\alpha}{2} & =\frac{\sin\frac{\alpha}{2}}{\cos\frac{\alpha}{2}} \\ & =\frac{\sin\frac{\alpha}{2}\cdot2\sin\frac{\alpha}{2}}{\cos\frac{\alpha}{2}\cdot2\sin\frac{\alpha}{2}} \\ & =\frac{2\sin^2\frac{\alpha}{2}}{2\sin\frac{\alpha}{2}\cos\frac{\alpha}{2}} \\ & =\frac{1-\cos\alpha}{\sin\alpha} \end{aligned}
tip

以上的三个正切半角公式等价。

公式总结​

sin⁡α2=±1−cos⁡α2\sin\frac{\alpha}{2}=\pm\sqrt{\frac{1-\cos\alpha}{2}} cos⁡α2=±1+cos⁡α2\cos\frac{\alpha}{2}=\pm\sqrt{\frac{1+\cos\alpha}{2}} tan⁡α2=±1−cos⁡α1+cos⁡α=sin⁡α1+cos⁡α=1−cos⁡αsin⁡α\tan\frac{\alpha}{2}=\pm\sqrt{\frac{1-\cos\alpha}{1+\cos\alpha}}=\frac{\sin\alpha}{1+\cos\alpha}=\frac{1-\cos\alpha}{\sin\alpha}

积化和差公式​

推导过程​

正弦两角和差公式:

sin⁡(α+β)=sin⁡αcos⁡β+cos⁡αsin⁡β\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta sin⁡(α−β)=sin⁡αcos⁡β−cos⁡αsin⁡β\sin(\alpha-\beta)=\sin\alpha\cos\beta-\cos\alpha\sin\beta

令 sin⁡αcos⁡β=x,cos⁡αsin⁡β=y\sin\alpha\cos\beta=x,\cos\alpha\sin\beta=y。

已知 x,yx,y 两数的和为 sin⁡(α+β)\sin(\alpha+\beta),差为 sin⁡(α−β)\sin(\alpha-\beta)。

这是 小学二年级 的和差问题:

x=sin⁡αcos⁡β=12[sin⁡(α+β)+sin⁡(α−β)]x=\sin\alpha\cos\beta=\frac{1}{2}[\sin(\alpha+\beta)+\sin(\alpha-\beta)] y=cos⁡αsin⁡β=12[sin⁡(α+β)−sin⁡(α−β)]y=\cos\alpha\sin\beta=\frac{1}{2}[\sin(\alpha+\beta)-\sin(\alpha-\beta)]

同理,用余弦两角和差公式,可以求出另外两组积化和差公式:

cos⁡(α+β)=cos⁡αcos⁡β−sin⁡αsin⁡β=x−y\cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta=x-y cos⁡(α−β)=cos⁡αcos⁡β+sin⁡αsin⁡β=x+y\cos(\alpha-\beta)=\cos\alpha\cos\beta+\sin\alpha\sin\beta=x+y x=cos⁡αcos⁡β=12[cos⁡(α+β)+cos⁡(α−β)]x=\cos\alpha\cos\beta=\frac{1}{2}[\cos(\alpha+\beta)+\cos(\alpha-\beta)] y=sin⁡αsin⁡β=−12[cos⁡(α+β)−cos⁡(α−β)]y=\sin\alpha\sin\beta=-\frac{1}{2}[\cos(\alpha+\beta)-\cos(\alpha-\beta)]

记忆方法​

44 Btext
sc=(s+s)/2
cs=(s-s)/2
cc=(c+c)/2
ss=-(c-c)/2

公式总结​

sin⁡αcos⁡β=12[sin⁡(α+β)+sin⁡(α−β)]\sin\alpha\cos\beta=\frac{1}{2}[\sin(\alpha+\beta)+\sin(\alpha-\beta)] cos⁡αsin⁡β=12[sin⁡(α+β)−sin⁡(α−β)]\cos\alpha\sin\beta=\frac{1}{2}[\sin(\alpha+\beta)-\sin(\alpha-\beta)] cos⁡αcos⁡β=12[cos⁡(α+β)+cos⁡(α−β)]\cos\alpha\cos\beta=\frac{1}{2}[\cos(\alpha+\beta)+\cos(\alpha-\beta)] sin⁡αsin⁡β=−12[cos⁡(α+β)−cos⁡(α−β)]\sin\alpha\sin\beta=-\frac{1}{2}[\cos(\alpha+\beta)-\cos(\alpha-\beta)]

和差化积公式​

推导过程​

积化和差公式:

sin⁡αcos⁡β=12[sin⁡(α+β)+sin⁡(α−β)]\sin\alpha\cos\beta=\frac{1}{2}[\sin(\alpha+\beta)+\sin(\alpha-\beta)] cos⁡αsin⁡β=12[sin⁡(α+β)−sin⁡(α−β)]\cos\alpha\sin\beta=\frac{1}{2}[\sin(\alpha+\beta)-\sin(\alpha-\beta)] cos⁡αcos⁡β=12[cos⁡(α+β)+cos⁡(α−β)]\cos\alpha\cos\beta=\frac{1}{2}[\cos(\alpha+\beta)+\cos(\alpha-\beta)] sin⁡αsin⁡β=−12[cos⁡(α+β)−cos⁡(α−β)]\sin\alpha\sin\beta=-\frac{1}{2}[\cos(\alpha+\beta)-\cos(\alpha-\beta)]

令 α+β=A,α−β=B\alpha+\beta=A,\alpha-\beta=B,则 α=A+B2,β=A−B2\alpha=\frac{A+B}{2},\beta=\frac{A-B}{2}。

代入积化和差公式:

sin⁡A+B2cos⁡A−B2=12[sin⁡A+sin⁡B]\sin\frac{A+B}{2}\cos\frac{A-B}{2}=\frac{1}{2}[\sin A+\sin B] cos⁡A+B2sin⁡A−B2=12[sin⁡A−sin⁡B]\cos\frac{A+B}{2}\sin\frac{A-B}{2}=\frac{1}{2}[\sin A-\sin B] cos⁡A+B2cos⁡A−B2=12[cos⁡A+cos⁡B]\cos\frac{A+B}{2}\cos\frac{A-B}{2}=\frac{1}{2}[\cos A+\cos B] sin⁡A+B2sin⁡A−B2=−12[cos⁡A−cos⁡B]\sin\frac{A+B}{2}\sin\frac{A-B}{2}=-\frac{1}{2}[\cos A-\cos B]

移项得:

sin⁡A+sin⁡B=2sin⁡A+B2cos⁡A−B2\sin A+\sin B=2\sin\frac{A+B}{2}\cos\frac{A-B}{2} sin⁡A−sin⁡B=2cos⁡A+B2sin⁡A−B2\sin A-\sin B=2\cos\frac{A+B}{2}\sin\frac{A-B}{2} cos⁡A+cos⁡B=2cos⁡A+B2cos⁡A−B2\cos A+\cos B=2\cos\frac{A+B}{2}\cos\frac{A-B}{2} cos⁡A−cos⁡B=−2sin⁡A+B2sin⁡A−B2\cos A-\cos B=-2\sin\frac{A+B}{2}\sin\frac{A-B}{2}

公式总结​

sin⁡α+sin⁡β=2sin⁡α+β2cos⁡α−β2\sin\alpha+\sin\beta=2\sin\frac{\alpha+\beta}{2}\cos\frac{\alpha-\beta}{2} sin⁡α−sin⁡β=2cos⁡α+β2sin⁡α−β2\sin\alpha-\sin\beta=2\cos\frac{\alpha+\beta}{2}\sin\frac{\alpha-\beta}{2} cos⁡α+cos⁡β=2cos⁡α+β2cos⁡α−β2\cos\alpha+\cos\beta=2\cos\frac{\alpha+\beta}{2}\cos\frac{\alpha-\beta}{2} cos⁡α−cos⁡β=−2sin⁡α+β2sin⁡α−β2\cos\alpha-\cos\beta=-2\sin\frac{\alpha+\beta}{2}\sin\frac{\alpha-\beta}{2}

辅助角公式​

推导过程​

asin⁡θ+bcos⁡θ=a2+b2(aa2+b2sin⁡θ+ba2+b2cos⁡θ)=a2+b2(cos⁡φsin⁡θ+sin⁡φcos⁡θ)=a2+b2sin⁡(θ+φ)\begin{aligned} a\sin\theta+b\cos\theta & =\sqrt{a^2+b^2}\left(\frac{a}{\sqrt{a^2+b^2}}\sin\theta+\frac{b}{\sqrt{a^2+b^2}}\cos\theta\right) \\ & =\sqrt{a^2+b^2}(\cos\varphi\sin\theta+\sin\varphi\cos\theta) \\ & =\sqrt{a^2+b^2}\sin(\theta+\varphi) \end{aligned}
tip

第一行到第二行,aa2+b2\frac{a}{\sqrt{a^2+b^2}} 和 ba2+b2\frac{b}{\sqrt{a^2+b^2}} 的平方和等于 11,而 cos⁡φ\cos\varphi 和 sin⁡φ\sin\varphi 的平方和也等于 11,所以可以换元。

同理,可以将 cos⁡φ\cos\varphi 和 sin⁡φ\sin\varphi 交换位置。

asin⁡θ+bcos⁡θ=a2+b2(aa2+b2sin⁡θ+ba2+b2cos⁡θ)=a2+b2(sin⁡φsin⁡θ+cos⁡φcos⁡θ)=a2+b2cos⁡(θ−φ)\begin{aligned} a\sin\theta+b\cos\theta & =\sqrt{a^2+b^2}\left(\frac{a}{\sqrt{a^2+b^2}}\sin\theta+\frac{b}{\sqrt{a^2+b^2}}\cos\theta\right) \\ & =\sqrt{a^2+b^2}(\sin\varphi\sin\theta+\cos\varphi\cos\theta) \\ & =\sqrt{a^2+b^2}\cos(\theta-\varphi) \end{aligned}

公式总结​

asin⁡θ+bcos⁡θ=a2+b2sin⁡(θ+φ),tan⁡φ=baa\sin\theta+b\cos\theta=\sqrt{a^2+b^2}\sin(\theta+\varphi),\tan\varphi=\frac{b}{a} asin⁡θ+bcos⁡θ=a2+b2cos⁡(θ−φ),tan⁡φ=aba\sin\theta+b\cos\theta=\sqrt{a^2+b^2}\cos(\theta-\varphi),\tan\varphi=\frac{a}{b}

万能公式​

推导过程​

正弦万能公式推导:

sin⁡α=sin⁡(α2+α2)=2sin⁡α2cos⁡α2=2sin⁡α2cos⁡α2cos⁡2α2+sin⁡2α2=2tan⁡α21+tan⁡2α2\begin{aligned} \sin\alpha & =\sin\left(\frac{\alpha}{2}+\frac{\alpha}{2}\right) \\ & =2\sin\frac{\alpha}{2}\cos\frac{\alpha}{2} \\ & =\frac{2\sin\frac{\alpha}{2}\cos\frac{\alpha}{2}}{\cos^2\frac{\alpha}{2}+\sin^2\frac{\alpha}{2}} \\ & =\frac{2\tan\frac{\alpha}{2}}{1+\tan^2\frac{\alpha}{2}} \end{aligned}

余弦万能公式推导:

cos⁡α=cos⁡(α2+α2)=cos⁡2α2−sin⁡2α2=cos⁡2α2−sin⁡2α2cos⁡2α2+sin⁡2α2=1−tan⁡2α21+tan⁡2α2\begin{aligned} \cos\alpha & =\cos\left(\frac{\alpha}{2}+\frac{\alpha}{2}\right) \\ & =\cos^2\frac{\alpha}{2}-\sin^2\frac{\alpha}{2} \\ & =\frac{\cos^2\frac{\alpha}{2}-\sin^2\frac{\alpha}{2}}{\cos^2\frac{\alpha}{2}+\sin^2\frac{\alpha}{2}} \\ & =\frac{1-\tan^2\frac{\alpha}{2}}{1+\tan^2\frac{\alpha}{2}} \end{aligned}

正切万能公式推导:

tan⁡α=sin⁡αcos⁡α=2tan⁡α21−tan⁡2α2\tan\alpha=\frac{\sin\alpha}{\cos\alpha}=\frac{2\tan\frac{\alpha}{2}}{1-\tan^2\frac{\alpha}{2}}

公式总结​

sin⁡α=2tan⁡α21+tan⁡2α2\sin\alpha=\frac{2\tan\frac{\alpha}{2}}{1+\tan^2\frac{\alpha}{2}} cos⁡α=1−tan⁡2α21+tan⁡2α2\cos\alpha=\frac{1-\tan^2\frac{\alpha}{2}}{1+\tan^2\frac{\alpha}{2}} tan⁡α=2tan⁡α21−tan⁡2α2\tan\alpha=\frac{2\tan\frac{\alpha}{2}}{1-\tan^2\frac{\alpha}{2}}

应用​

三角函数在几何中广泛应用:

详见 解三角形。

详见 直线和圆。

扩展​

以下内容为 高中物理 或 大学数学 的内容,可作为扩展阅读。

反三角函数​

sin⁡(arcsin⁡x)=x\sin(\arcsin x)=x

双曲函数​

ejθ=cosh⁡θ+jsinh⁡θe^{j\theta}=\cosh\theta+j\sinh\theta

简谐运动​

x=Acos⁡(ωt+φ)x=A\cos(\omega t+\varphi)

傅里叶变换​

F(ω)=∫−∞∞f(x)e−iωxdxF(\omega)=\int_{-\infty}^\infty f(x)e^{-i\omega x}\mathrm{d}x